高阶辅助驾驶在2026年已经不算稀罕物。高速NOA、城市NOA、自动泊车,几乎成了20万元以上新车的入场配置。
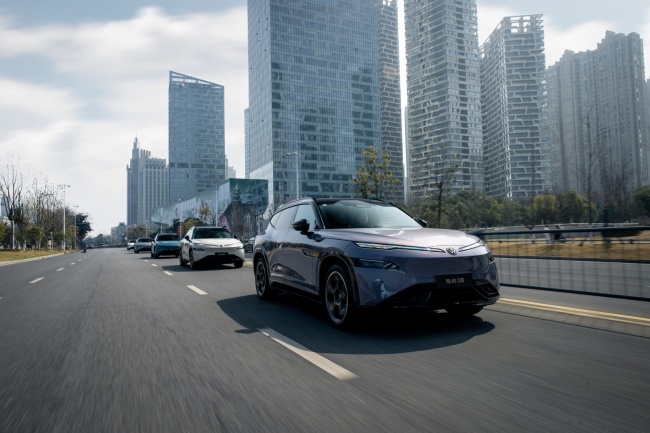
但当功能普及之后,一个新的问题浮出水面:很多用户对辅助驾驶的不满,已经不是"它做不到",而是"它太想做主"。
那个让人不舒服的"对抗感"
最常见的抱怨是这样的:你明明想自己变个道、超个车,或者前面的路况你想绕一下,刚一打方向,系统就跟你的手较劲,要么跟你抢力,要么干脆直接退出,留下一顿挫。
这种体验有个准确的名字——对抗感。它的本质是系统在"我来控制"和"你来控制"之间没有给出平滑的中间态。结果是,用户要么完全放手,要么彻底接管,中间没有过渡。
而这恰恰是辅助驾驶最需要被好好设计的部分。真实的驾驶场景里,人和系统意见不一致是常态,不是异常。
一种不同的解法
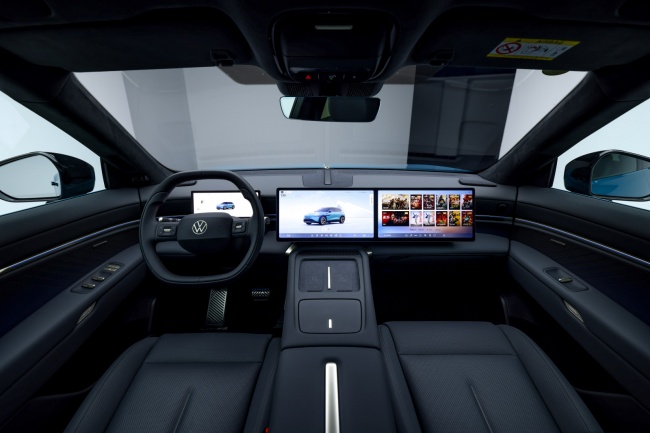
与众08给出的思路叫"人机共驾"。
具体表现是:驾驶员可以随时自然地接管方向盘,系统进行变道、超车、紧急绕行等操作时不会强制退出,也不会与驾驶员对抗,而是退到后台继续配合,整个过程保持平顺。
这个设计的关键不在于技术多复杂,而在于它承认了一件事——驾驶员的判断优先级更高。
从信任建立的角度看,这比多加几百TOPS算力重要得多。用户敢不敢用一套辅助驾驶系统,很大程度上取决于他是否确信:自己随时可以改主意,而且改主意的代价很低。一旦系统表现出"不甘心交出控制权"的倾向,用户的信任就会迅速流失。
参数该给的一样没少
需要说明的是,强调体验并不代表硬件保守。
在与众08上,这套与小鹏汽车合作开发的行云智行系统基于VLA端到端大模型,配合双图灵芯片提供1500 TOPS算力,辅以26颗高精度感知硬件,覆盖高速、城市、泊车三域融合,实现从出发车位到目的地车位的全场景贯通。
即将上市的与众07则采用了酷睿程自研的辅助驾驶方案,全系标配记忆泊车,并提供同级别中少见的跨层泊车功能。跨层泊车解决的是一个真实痛点——多层地库里,车辆需要自己上下楼层找到车位,这对定位与路径规划的要求比平面泊车高得多。
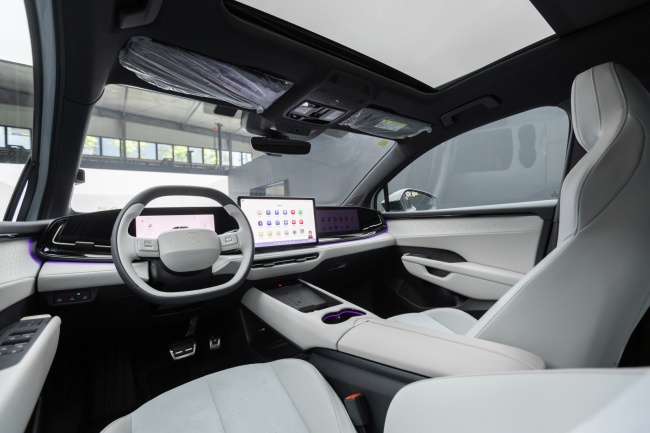
座舱侧的思路类似:AI伙伴集成双重大模型能力,支持模糊语义理解、情绪感知和连续对话;与众07更是用10英寸仪表、15英寸中控屏、12英寸副驾娱乐屏和27英寸AR-HUD组成四屏联动。
此外还有一个容易被忽略但很贴心的功能:"晕动舒缓模式"。电动车动力响应快、动能回收介入明显,乘客容易晕车,这个模式通过优化底盘和动力输出,减少加速时的摇摆感。对家庭用户,尤其是对老人和孩子来说,它的价值可能比任何一项炫技功能都实在。
下半场比的是信任,不是覆盖率
如果把智能驾驶的竞争分成上下半场,上半场解决的是"能不能做到"——功能覆盖面、算力、传感器数量,这些都可以用参数衡量,也容易被传播。
下半场要解决的是"用户敢不敢用、愿不愿用"。这个指标无法通过参数表体现,只能通过长期口碑积累。
在这个阶段,克制反而可能成为差异化。当所有品牌都在强调系统能接管多少场景时,明确表达"你可以随时接管,而且我配合你",反而是一种更有安全感的表述。
它的难点在于传播——这类体验无法被拍成15秒的高光视频,只能靠试驾和用户口耳相传。这也是为什么金标大众在车展期间反复邀请用户到店体验:有些东西确实只能开过才知道。
一个还需要时间验证的答案
当然,"人机共驾"最终能不能成为大众在智能化上的标签,取决于两件事:一是这套调校在更复杂的城市工况下是否依然稳定;二是后续OTA能否持续优化,而不是交付即定型。
智驾的口碑周期比想象中长。它不像一个配置那样装上就有,更像一门需要不断练习的手艺。金标大众在这门手艺上选择了一个偏保守但更贴合真实驾驶习惯的方向——至少从理念上看,这个方向是对的。